マルチプロダクト公式によるハミルトニアンダイナミクスのトロッター誤差の低減
このノートブックでは、**マルチプロダクト公式(MPF)**を使用して、実際に実行する最も深いトロッター回路によって生じるトロッター誤差よりも低い、観測量に対するトロッター誤差を達成する方法を学びます。 Qiskit パターンのステップを通じて実践します。
-
ステップ 1: 量子問題へのマッピング
-
問題のハミルトニアンを初期化する
- MPF を使用してトロッター化された時間発展回路を生成する
-
-
ステップ 2: 問題の最適化
- ここでは GenericBackendV2 向けに回路をトランスパイルします
-
ステップ 3: 実験の実行
- このノートブックでは簡便さのために StatevectorEstimator を使用します
-
ステップ 4: 結果の再構成
- MPF の期待値を計算する
ステップ 1: 量子問題へのマッピング
1a: ハミルトニアンの設定
10 サイトの直線上のイジングモデルを使用します。
ここで は 2 つのサイト間の結合強度、 は外部磁場です。 qiskit_addon_utils パッケージは、さまざまな目的のための再利用可能な機能を提供します。
その qiskit_addon_utils.problem_generators モジュールは、指定された接続グラフ上でハイゼンベルク型ハミルトニアンを生成する関数を提供します。 このグラフは rustworkx.PyGraph または CouplingMap のいずれかを使用でき、Qiskit 中心のワークフローで簡単に利用できます。
以下では、CouplingMap.from_line メソッドを使用して 10 Qubit の単純な直線を作成します。
# Added by doQumentation — installs the packages this notebook needs if they are missing
import importlib.util

_needed = {"numpy": "numpy", "qiskit": "qiskit", "qiskit_addon_mpf": "qiskit-addon-mpf", "qiskit_addon_utils": "qiskit-addon-utils", "rustworkx": "rustworkx", "scipy": "scipy"}
_missing = [pip for module, pip in _needed.items()
            if importlib.util.find_spec(module) is None]
# One at a time, so a package that fails to install does not block the others
for _pip in _missing:
    %pip install -q {_pip}
if not _missing:
    print("\u2713 All required packages are installed")
from qiskit.transpiler import CouplingMap

# Generate some coupling map to use for this example
coupling_map = CouplingMap.from_line(10, bidirectional=False)
from rustworkx.visualization import graphviz_draw

graphviz_draw(coupling_map.graph, method="circo")

次に、指定された接続性と所望の定数を持つ SparsePauliOp を生成します。
from qiskit_addon_utils.problem_generators import generate_xyz_hamiltonian

# Get a qubit operator describing the Ising field model
hamiltonian = generate_xyz_hamiltonian(
    coupling_map,
    coupling_constants=(0.0, 0.0, 1.0),
    ext_magnetic_field=(0.4, 0.0, 0.0),
)
print(hamiltonian)
SparsePauliOp(['IIIIIIIZZI', 'IIIIIZZIII', 'IIIZZIIIII', 'IZZIIIIIII', 'IIIIIIIIZZ', 'IIIIIIZZII', 'IIIIZZIIII', 'IIZZIIIIII', 'ZZIIIIIIII', 'IIIIIIIIIX', 'IIIIIIIIXI', 'IIIIIIIXII', 'IIIIIIXIII', 'IIIIIXIIII', 'IIIIXIIIII', 'IIIXIIIIII', 'IIXIIIIIII', 'IXIIIIIIII', 'XIIIIIIIII'],
              coeffs=[1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j, 1. +0.j,
 1. +0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j, 0.4+0.j,
 0.4+0.j, 0.4+0.j, 0.4+0.j])
測定する観測量は全磁化であり、以下のように単純に構成できます。
from qiskit.quantum_info import SparsePauliOp

L = coupling_map.size()
observable = SparsePauliOp.from_sparse_list([("Z", [i], 1 / L / 2) for i in range(L)], num_qubits=L)
print(observable)
SparsePauliOp(['IIIIIIIIIZ', 'IIIIIIIIZI', 'IIIIIIIZII', 'IIIIIIZIII', 'IIIIIZIIII', 'IIIIZIIIII', 'IIIZIIIIII', 'IIZIIIIIII', 'IZIIIIIIII', 'ZIIIIIIIII'],
              coeffs=[0.05+0.j, 0.05+0.j, 0.05+0.j, 0.05+0.j, 0.05+0.j, 0.05+0.j, 0.05+0.j,
 0.05+0.j, 0.05+0.j, 0.05+0.j])
1b: マルチプロダクト公式
MPF は、複数の回路実行の重み付き組み合わせを通じてハミルトニアンダイナミクスのトロッター誤差を低減します。
より具体的には、MPF を次のように定義します。
ここで は重み係数、 は 個のトロッターステップを含むプロダクト公式 で初期状態を発展させることにより得られる純粋状態に対応する密度行列、 は MPF を構成するプロダクト公式の数のインデックスです。
ここで重要な点は、残りのトロッター誤差が最大の 値を単純に使用した場合に得られるトロッター誤差よりも小さいことです。
MPF の有用性は 2 つの視点から見ることができます。
-
実行できるトロッターステップ数が限られている場合でも、全体としてトロッター誤差のより小さい結果が得られます。
-
深い回路をもたらすトロッターステップ数に対して、MPF を使用して同様のトロッター誤差をもたらす複数の短い深さの回路を見つけて実行できます。
静的 MPF の概要
静的 MPF とは、 の値が発展時間 に依存しないものです。
与えられた 値の集合に対して静的 MPF 係数を決定することは、線形方程式系 を解くことに帰着します。ここで は求めたい係数、 は と使用する PF の種類()に依存する行列、 は制約ベクトルです。 ここでは詳細には触れず、代わりに LSE のドキュメントを参照してください。
として の解析解を求めることができます。Carrera Vazquez et al., 2023 や Zhuk et al., 2023 などを参照してください。 ただし、この厳密解は_「条件が悪い」_場合があり、係数 の L1 ノルムが非常に大きくなり、MPF の性能が低下する可能性があります。 その代わりに、MPF の挙動を最適化しようとして の L1 ノルムを最小化する近似解を得ることもできます。
以下では、これらすべての方法を学びます。
の選択
の選択はエンドユーザーに委ねられています。 原則としてどの値でも選択できますが、一部の は他の選択よりも実デバイス上のノイズ増幅が大きくなります。 したがって、「良い」 の値を見つけるよう努めることが重要です。
ここでは、 にいくつかの固定値を選択します。 最小値は目標発展時間 から決めています。通常は を満たすべきですが、経験的には 1 に等しく設定しても通常うまくいくことが分かっています。 これについてや他の 値の選択方法を詳しく知りたい場合は、該当するガイド How to choose the Trotter steps for an MPF を参照してください。
time = 8.0
trotter_steps = (8, 12, 19)
LSE の設定
を選択したので、上記で説明したように LSE を最初に構築する必要があります。
行列 は だけでなく、プロダクト公式(PF)の選択、特にその 次数 にも依存します。
さらに、Carrera Vazquez et al., 2023 に示されているように、PF が対称かどうかを考慮するために symmetric=True を設定することもできます。
ただし、Zhuk et al., 2023 に示されているように、これは必須ではありません。
ここでは、order=2 を得る 2 次鈴木・トロッター公式を使用し、symmetric=True を設定します。
from qiskit_addon_mpf.static import setup_static_lse

lse = setup_static_lse(trotter_steps, order=2, symmetric=True)
print(lse)
LSE(A=array([[1.00000000e+00, 1.00000000e+00, 1.00000000e+00],
       [1.56250000e-02, 6.94444444e-03, 2.77008310e-03],
       [2.44140625e-04, 4.82253086e-05, 7.67336039e-06]]), b=array([1., 0., 0.]))
解析的な の求解
前述のとおり、 を解析的に求めることができます。
import numpy as np

coeffs_analytical = lse.solve()
print(coeffs_analytical)
[ 0.17239057 -1.19447005 2.02207947]
厳密モデルを使用した の最適化
を計算する代わりに、setup_exact_problem を使用して、LSE を制約として使用し最適解として を得る cvxpy.Problem インスタンスを構築することもできます。
次のセクションで、このインターフェースが存在する理由が明らかになります。
from qiskit_addon_mpf.costs import setup_exact_problem

model_exact, coeffs_exact = setup_exact_problem(lse)
model_exact.solve()
print(coeffs_exact.value)
[ 0.17239057 -1.19447005 2.02207947]
これらの係数で構築された MPF が良い結果をもたらすかどうかの指標として、L1 ノルムを使用できます(Carrera Vazquez et al., 2023 も参照)。
print(np.linalg.norm(coeffs_exact.value, ord=1))
3.3889400921655914
近似モデルを使用した の最適化
選択した 値の集合に対する L1 ノルムが高すぎると判断される場合があります。 そのような場合で、かつ別の 値の集合を選択できない場合は、厳密解の代わりに LSE への近似解を使用できます。
そのためには、setup_sum_of_squares_problem を使用して、選択した閾値に L1 ノルムを制約しながら と の差を最小化する別の cvxpy.Problem インスタンスを構築します。
from qiskit_addon_mpf.costs import setup_sum_of_squares_problem

model_approx, coeffs_approx = setup_sum_of_squares_problem(lse, max_l1_norm=3.0)
model_approx.solve()
print(coeffs_approx.value)
print(np.linalg.norm(coeffs_approx.value, ord=1))
[-0.40454257  0.57553173  0.8290123 ]
1.8090865903790838
この最適化問題の解き方は自由に選べます。つまり、最適化ソルバー、その収束閾値などを変更できます。 該当するガイド How to use the approximate model を参照してください。
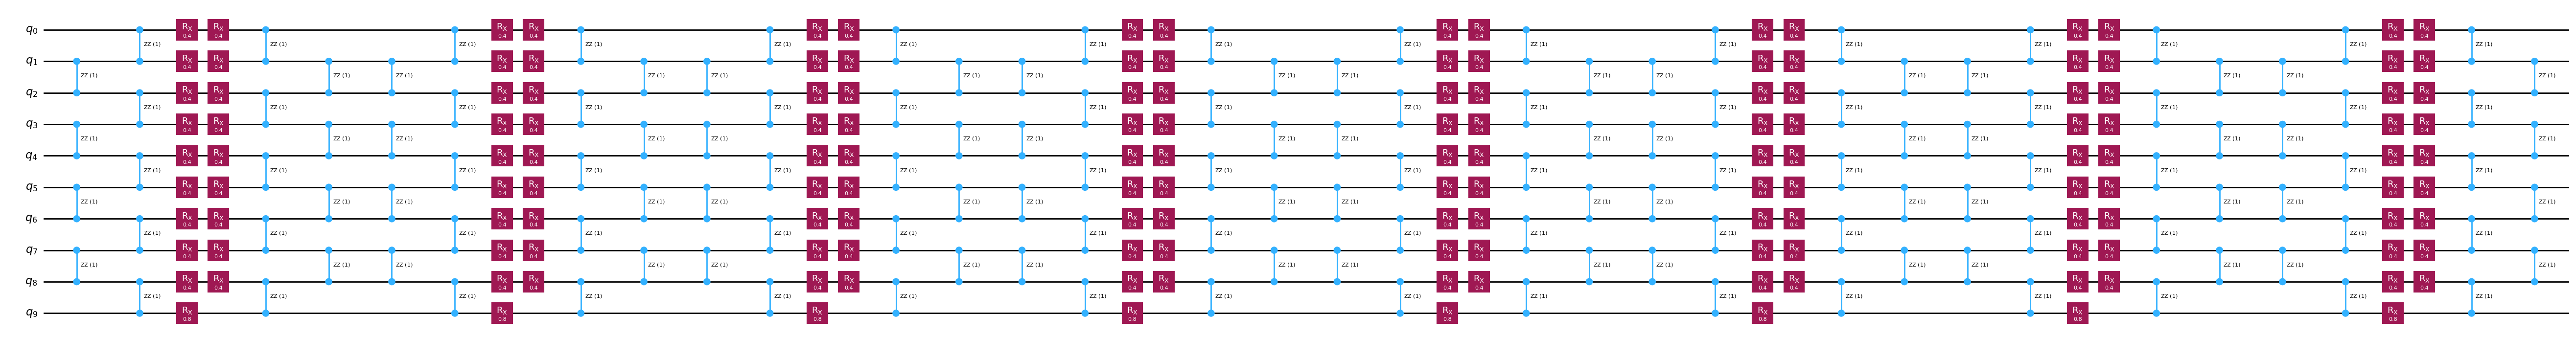
1c: トロッター回路の設定
この時点で展開係数 が求まり、あとはトロッター化された量子回路を生成するだけです。 再び、qiskit_addon_utils.problem_generators モジュールがそのための助けになります。
from qiskit.synthesis import SuzukiTrotter
from qiskit_addon_utils.problem_generators import generate_time_evolution_circuit

circuits = []
for k in trotter_steps:
    circ = generate_time_evolution_circuit(
        hamiltonian,
        synthesis=SuzukiTrotter(order=2, reps=k),
        time=time,
    )
    circuits.append(circ)
circuits[0].draw("mpl", fold=-1)
circuits[1].draw("mpl", fold=-1)

circuits[2].draw("mpl", fold=-1)

ステップ 2: 問題の最適化
通常、これはパターンの中でハードウェア上での実行のために回路を最適化するステップです。 ここでは、ノイズのないシミュレーターのみを使用するため、GenericBackendV2 向けに回路を単純にトランスパイルします。
from qiskit.providers.fake_provider import GenericBackendV2
from qiskit.transpiler import generate_preset_pass_manager

backend = GenericBackendV2(num_qubits=10)
transpiler = generate_preset_pass_manager(optimization_level=2, backend=backend)

transpiled_circuits = [transpiler.run(circ) for circ in circuits]
ステップ 3: 量子実験の実行
冒頭で説明したように、ノイズのないシミュレーター、すなわち StatevectorEstimator を使用して目標観測量の期待値を計算するだけですので、最適化ステップ 2 はスキップします。
from qiskit.primitives import StatevectorEstimator

estimator = StatevectorEstimator()
job = estimator.run([(circ, observable) for circ in transpiled_circuits])
result = job.result()
ステップ 4: 結果の再構成
まず、各トロッター回路で得られた個々の期待値を抽出します。
evs = [res.data.evs for res in result]
print(evs)
[array(0.23799162), array(0.35754312), array(0.38649906)]
次に、MPF 係数と単純に再結合して MPF の合計期待値を得ます。以下では、 を計算した各方法についてそれぞれ行います。
print("Analytical    solution:", evs @ coeffs_analytical)
print("Exact model   solution:", evs @ coeffs_exact.value)
print("Approx. model solution:", evs @ coeffs_approx.value)
Analytical    solution: 0.3954847855980006
Exact model   solution: 0.39548478559800204
Approx. model solution: 0.42991214253489807
最後に、この小さな問題については、scipy.linalg.expm を使用して次のように厳密な参照値を計算できます。
from scipy.linalg import expm

exp_H = expm(-1j * time * hamiltonian.to_matrix())

initial_state = np.zeros(exp_H.shape[0])
initial_state[0] = 1.0

time_evolved_state = exp_H @ initial_state

exact_obs = time_evolved_state.conj() @ observable.to_matrix() @ time_evolved_state
print(exact_obs.real)
0.40060242487899755
MPF が の最も深い個別の PF で得られるものと比較してトロッター誤差を低減したことが明確に分かります。 ただし、近似モデルは完璧ではなく、実際には厳密解よりも悪い期待値をもたらしたことも分かります。これは、ガイド How to use the approximate model で学ぶように、近似モデルに対して厳しい収束基準を使用することの重要性を示しています。